NOVABER / 三维
用照片和视频进行三维重建
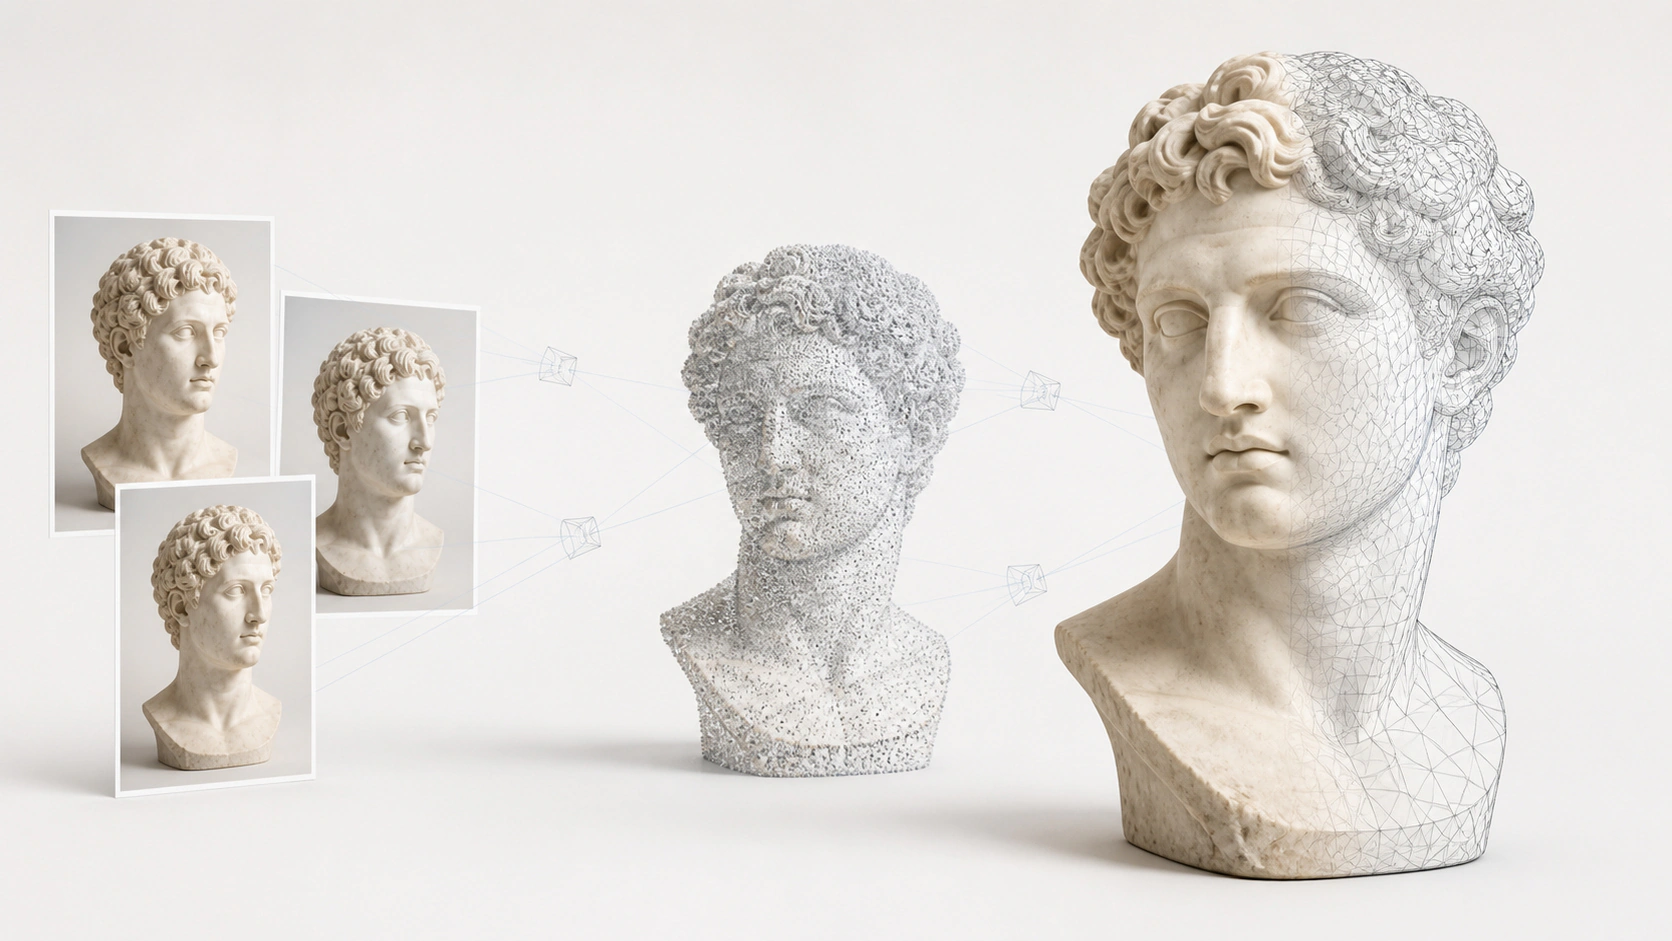
从多角度照片或视频重建实物、植株和场景。在 Windows 本地用 COLMAP 摄影测量生成点云,或用 NeRF、3D 高斯泼溅(3DGS)重建,预览并导出结果。
适用于 Windows 10 / 11 x64。应用运行需要 Docker,GPU 与显存要求以应用详情为准。
适合哪些任务
图片与视频统一建任务,按指定数量筛选清晰帧
SAM3 提示词分割与正负点标记,按素材选择前景方式
联合多个关键帧标记传播,预览全部帧后确认用于重建
查看各轮点选预览及当前最终前景蒙版与透明 RGBA 结果
COLMAP 相机位姿、稀疏重建与 MVS 稠密点云
NeRF / nerfacto 与 3DGS / splatfacto 训练及结果导出
在应用内浏览点云与高斯成果,按所选引擎下载结果
分阶段参数、进度、日志与历史版本,支持取消及失败重试
多角度照片或视频怎么生成三维点云
导入素材
创建任务并选择 MVS、NeRF 或 3DGS;视频按设置筛选清晰帧,图片按原有序列进入流程。
前景处理(可选)
提示词分割后自动继续;点选先预览再确认,视频支持多关键帧传播。
相机与空间结构
匹配多视角特征,估计相机位姿并生成稀疏点云,为后续 MVS、NeRF 与 3DGS 提供空间基础。
按引擎重建
执行所选稠密点云、神经辐射场或高斯重建;图像缩放遵循任务参数,可查看各阶段状态、日志与历史版本。
查看与导出
分别检查前景蒙版、RGBA 与三维结果,在应用内浏览点云或高斯成果,并下载所选引擎生成的结果文件。
运行要求
安装文档- 操作系统
- Windows 10 / 11 · x64
- 运行环境
- Docker Desktop
- 算力要求
- NVIDIA GPU 必需
- 显存要求
- 12GB+ 显存
- 镜像与模型体积
- 镜像 >10GB
首次下载应用和登录账户需要网络连接。应用体积及准备时间因镜像大小和网络条件而异。
如何开始使用三维重建
安装指南安装客户端
下载并安装 Windows 版 Novaber,准备好 Docker Desktop。
检查运行要求
在应用目录选择该应用,对照本页要求检查 GPU、显存与存储空间。
准备应用
点击“安装到本地”,等待镜像下载和容器准备完成。
打开工作区
状态就绪后点击“打开工作区”,进入本机应用界面处理任务。
应用使用问题
如何使用照片或视频进行三维重建?
在 Novaber 工作台安装三维重建应用后,使用照片序列或视频素材开展任务。工作流结合前景处理与重建引擎,提供提示词或点选、多关键帧传播预览、分阶段进度和结果导出。
COLMAP 点云和 3DGS 高斯场景怎么选?
想查看相机位置和空间点分布时,选 COLMAP 摄影测量。先求解相机位姿和稀疏点云,再按需进行 MVS 稠密重建。想从新视角预览实物或场景时,可选 NeRF 或 3DGS。实物和植株还可先用 SAM3 标出前景。
适合哪些三维采集任务?
现有工作流面向实物数字化、植株采集和场景建模。素材覆盖范围、拍摄质量和设备条件都会影响处理结果;启动任务前可在工作台查看运行要求与准备状态。
继续了解其他本地 AI 应用
技术引用
- COLMAP New BSD
- SAM 3 SAM License
- Nerfstudio Apache-2.0
- Sparkjs 官方站点
第三方名称及商标归各权利人所有;具体使用与分发条件以对应项目许可证为准,不表示第三方对 Novaber 的认可或背书。